구글 베리드 공개, AI 실험실 결합률 0%서 42.1%로 도약
바이오 인공지능 분야에서 가상 분자 설계와 물리 실험실 사이의 병목을 해소하기 위한 인프라 연구가 가시적인 수치로 증명되었습니다. 구글 리서치(Google Research) 소속 푸자 라오(Pooja Rao), 페타르 시르코비치(Petar Sirkovic), 안날리사 파울로스키(Annalisa Pawlosky) 연구진은 오픈소스 파이랩로봇(PyLabRobot)을 기반으로 구축한 디지털 트윈 프레임워크 베리드(VERID, VERified Infrastructure for Discovery Laboratories)를 발표했습니다. 그동안 알파폴드 등 인실리코(in silico) 시뮬레이션의 급격한 진전에도 불구하고 거대언어모델 기반 에이전트는 3차원 물리 공간 인식과 시약 용량 계산 오류로 인해 실제 액체 취급 로봇에 명령을 내릴 때 하드웨어 파손이나 시약 오염을 유발할 위험이 컸습니다. 베리드는 물리 작업대를 디지털 공간에 정밀 복제해 인공지능 에이전트가 생성한 코드를 실제 실험 기기에서 구동하기 전 엄격하게 걸러내는 안전 계층 역할을 수행합니다.
구글 리서치 공식 발표에 따르면 베리드는 네 가지 핵심 안전 통제 기능을 축으로 동작합니다. 먼저 실험대 환경을 반영하는 실시간 3차원 상태 추적 기능을 갖추었으며, 물리 실행에 앞서 명령 전체를 수초 단위로 미리 가상 실행해보는 사전 시뮬레이션을 거칩니다. 여기에 로봇 헤드 충돌이나 허위 명령을 가로막는 하드웨어 안전 검사를 소프트웨어 타입 체커처럼 강제하고, 실험 진행 과정의 비디오와 세부 동작 로그를 오차 없이 동기화해 물리적 실행 전 위험을 차단합니다. 이러한 다중 검증 파이프라인 덕분에 인공지능 모델이 생성한 실험 프로토콜이 실제 자동화 액체 취급 기기(Liquid Handler)에서 안전한 궤적으로 구현될 수 있는 기술적 환경이 갖추어졌습니다.
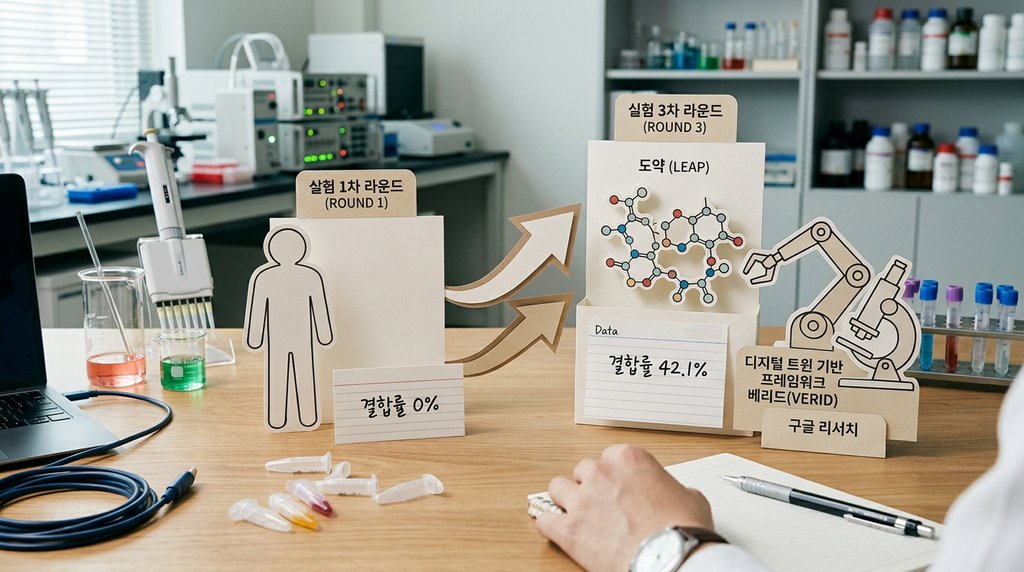
실제 물리 실험 데이터는 폐루프(closed-loop) 자율 탐색의 구체적인 효율성을 입증했습니다. 인공지능 에이전트가 주도한 알파-트롬빈(α-thrombin) 표적 압타머 후보물질 발굴 실험에서 1차 라운드 결합 적중률은 167개 후보 중 0개 적중으로 0%에 머물렀으나, 실패 데이터를 즉각 학습에 반영해 최적화한 3차 라운드 결합 적중률은 311개 후보 중 131개 적중에 성공하며 42.1%로 가파르게 상승했습니다. 이때 확보한 표적 특이도는 98.5%에 달했습니다. 압타머 결합률을 0%에서 42.1%로 끌어올린 지표적 도약은 인공지능이 물리 실험 결과의 피드백을 수렴해 분자 구조를 스스로 수정하는 자율 폐루프 사이클이 실제 유효하게 작동함을 나타냅니다.
연산 인프라 효율 측면에서도 대형 단백질 표적 구조 예측 속도가 비약적으로 개선되었습니다. 암 표적 단백질 결합체 발굴 프로젝트에서 연구진은 결합 포켓만을 선별해 계산하는 에피토프 절제 기법을 도입했습니다. 전체 단백질 서열을 한꺼번에 접는 기존 전장 접힘 방식과 비교해 국소 결합 포켓 모델링을 거친 결과, 구조 예측 연산 속도는 약 8.6배 단속 단축되었습니다. 동시에 확보한 후보물질의 표적 결합 친화도는 한 자릿수 나노몰(nanomolar) 수준을 달성해 계산 복잡도 감소와 결합 품질 유지를 동시에 충족했습니다.
푸자 라오를 비롯한 연구진은 장기적으로 인공지능 에이전트가 단순한 가설 수립과 데이터 분석을 넘어 직접 실험을 수행하고 결과로부터 학습해 문제를 해결하는 방향으로 나아가야 하며, 이 모든 과정은 인간 과학자의 통제권 아래 이뤄져야 한다고 밝혔습니다. 이번 베리드 프레임워크 공개는 자동화 연구실 도입을 가로막던 고가 장비 파손 리스크와 불필요한 시약 낭비 비용을 소프트웨어 계층에서 사전에 줄일 수 있음을 시사합니다. 생물학적 안전 통제와 미세 오작동 방지를 위한 연구자의 감독 체계가 병행된다면, 후보물질 검증에 소요되는 시간과 클라우드 연산 단가를 대폭 절감하는 인프라 지표 개선이 연구 현장에서 본격화될 전망입니다.
출처별 관점 비교
| Google Research | 물리적 공간 접지(grounding)와 안전 가드레일, 인간 연구자의 주도적 통제 하에 이뤄지는 폐루프 과학 탐색 프레임워크의 학술적 방법론과 3대 프로젝트 개요를 포괄적으로 설명함 |
|---|---|
| Crypto Briefing / explainx.ai | 소프트웨어 샌드박스 및 타입 체커와의 기술적 유사성을 분석하고, 압타머 결합률 0%에서 42.1% 도출 및 에피토프 절제 8.6배 가속 등 세부 정량 성과와 자율 실험실 상용화 전망에 집중함 |
이 이슈의 흐름
그동안 바이오 인공지능 연구는 알파폴드 등 컴퓨터 내 가상 시뮬레이션에서는 급격한 진전을 이뤘으나 물리적 실험실과의 검증 속도 격차가 최대 병목으로 지적돼 왔다. 거대언어모델 기반 AI 에이전트는 3차원 물리 공간과 시약 용량 계산에 취약해 실제 액체 취급 로봇에 명령을 내릴 때 기기 파손이나 오염 사고를 일으킬 위험이 컸다. 구글 리서치가 발표한 VERID는 로봇 작업대를 실시간 3D 디지털 트윈으로 복제하고 소프트웨어 타입 체커처럼 사전 가상 검증을 강제함으로써 에이전트의 물리 실험 제어 안정성을 확보했다. 이번 성과는 AI가 실험 실패 데이터를 피드백 삼아 스스로 분자 구조를 개선하는 폐루프 자율 실험실 체계가 연구실 현장에 실제로 안착하기 시작했음을 보여준다. 다만 로봇 오작동, 생물학적 안전 통제, 데이터 편향에 따른 오경로 탐색 위험이 상존하기 때문에 최종 프로토콜 승인과 검증 과정에서 인간 연구자의 감독 체계 유지가 필수 과제로 남아 있다.
- 구글 리서치, 과학·기후 특화 AI 에이전트와 딥 리뷰 공개 Google Research · 10/15
- 구글, 지리공간 추론 에이전트 및 2개 벤치마크 공개 Google Research · 10/15
- 구글 딥마인드, 안티그래비티 기반 항균 펩타이드 발굴 체계 공개 DeepMind · 10/16
- 생성형 AI로 바이러스 유전체 설계, 스탠퍼드 연구진 첫 실증 MIT Tech Review · 10/17
- 주요 LLM 안전 시스템 우회 취약점 발견, AI 보안 체계 근본적 재검토 필요 IEEE Spectrum · 10/10